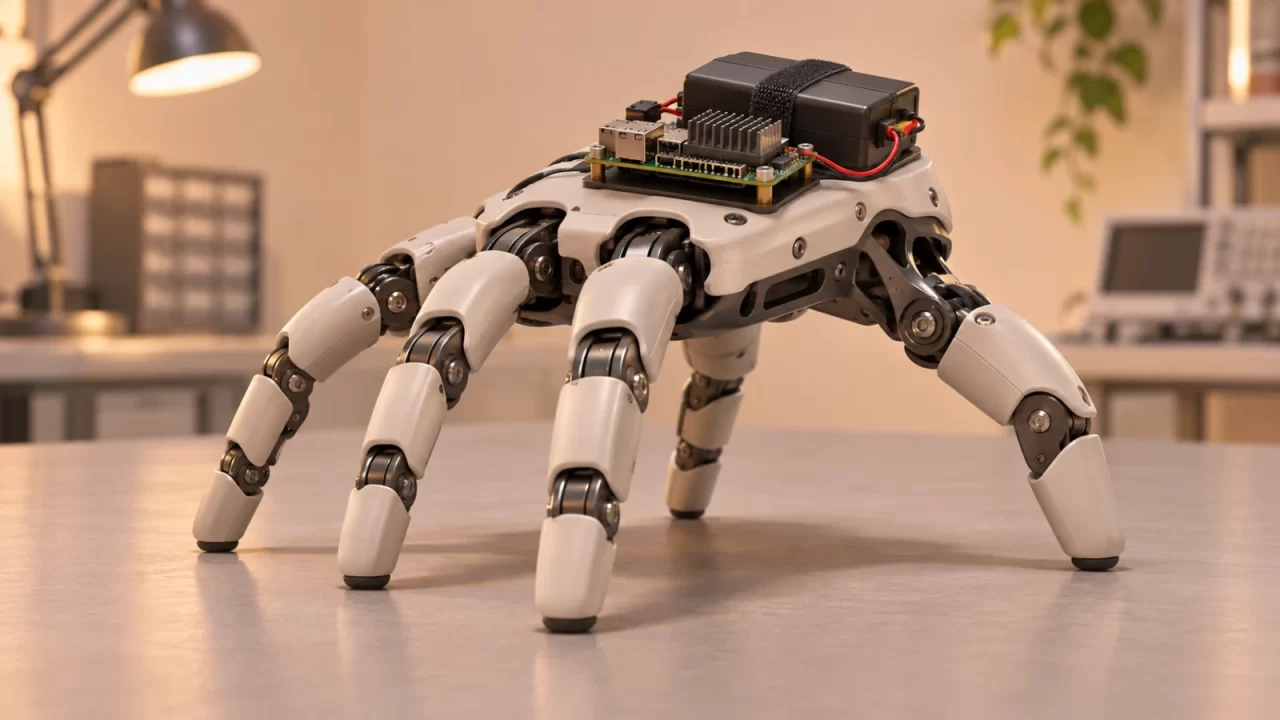
Robotska šaka više ne mora ostati pričvršćena za mehaničku ruku. Istraživači ETH-a u Zürichu pokazali su da se može kretati na vlastitim prstima, nakon pada ponovno uspraviti te pritiskati tipke i gurati predmete. Isti prsti pritom služe za oslanjanje, hodanje i rad.
Prototip iz laboratorija Soft Robotics Lab temelji se na komercijalnoj šaci WUJI. Amirhossein Kazemipour, Hehui Zheng i Robert Katzschmann opisali su ga u radu objavljenom na arXivu u rujnu, koji još nije prošao znanstvenu recenziju. Na šaku su dodali bateriju, senzore i računalo, pa za kretanje ne treba vanjski kabel za napajanje.
Prsti moraju nositi cijelu šaku
Kada jedan prst podigne da bi zakoračila ili pritisnula tipku, preostali prsti moraju zadržati ravnotežu. Zadatak dodatno otežavaju njihove različite duljine i položaj palca. Pokreti prilagođeni četveronožnom robotu ne odgovaraju izravno takvoj građi.
Istraživači su kretanje uvježbavali u računalnoj simulaciji podešenoj prema mjerenjima stvarnog uređaja. Primijenili su podržano učenje, postupak u kojem sustav kroz ponovljene pokušaje usvaja pokrete koji donose bolji rezultat. Svaki je prst dobio vlastiti referentni položaj, a sustav je učio kada ga podignuti i koliko pomaknuti.
Cijeli uređaj s baterijom i računalom ima masu od 818 grama. Izvorni prsti i ugrađeni regulator položaja zglobova ostali su nepromijenjeni. Umjesto dodatnih nogu ili kotača, šaka za kretanje koristi ono čime već raspolaže.
Kreće se prema naredbama operatera
Na projektnoj stranici prikazano je kretanje po 14 podloga, među kojima su trava, šljunak, asfalt i drveni pod. Smjer i brzinu zadaje operater upravljačem, dok naučeni sustav na računalu šake koordinira zglobove. Robot tako izvodi pokrete prema zadanoj naredbi, a ne bira sam kamo će krenuti.
Za uspravljanje nakon pada, pritiskanje tipki i guranje predmeta koriste se zasebno uvježbani sustavi upravljanja. U pokusima s tipkovnicom operater najprije ručno poravnava šaku, a zatim joj šalje naredbe za pojedine tipke. Za guranje predmeta sustav dobiva podatke s kamere postavljene iznad radne površine.
Pokretljiv alat za uske prostore
Takva kombinacija kretanja i rada mogla bi biti korisna ondje gdje cijela robotska ruka ne može prići predmetu. Autori navode mogući scenarij u kojem veći robot postavi šaku blizu uskog otvora, ona se približi predmetu ili upravljačkom elementu, obavi zadatak i vrati se na mjesto s kojeg je veći robot može preuzeti.
Demonstracije zasad povezuju pojedinačne vještine, a ne cijeli takav radni postupak. Među preostalim izazovima je upravljanje smjerom: šaka ne skreće jednako uspješno u oba smjera. Upravo će pouzdanije kretanje i prijelaz između oslanjanja i rada biti važni za primjenu izvan demonstracijskih pokusa.